隔空取物 东北大学智能机器人研发的新突破

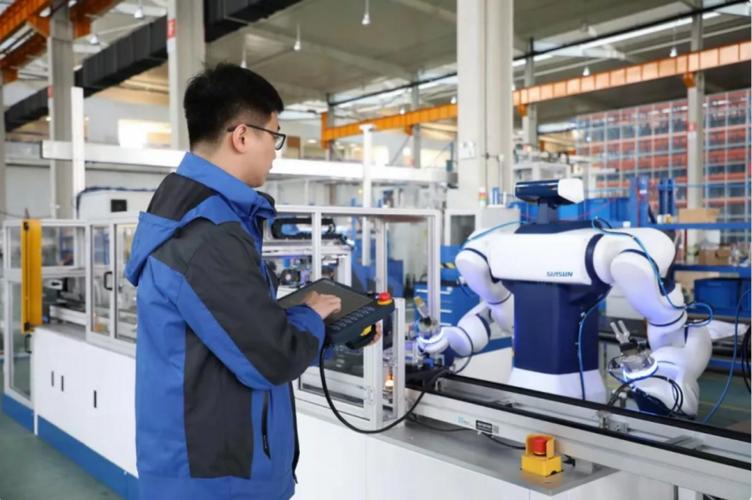
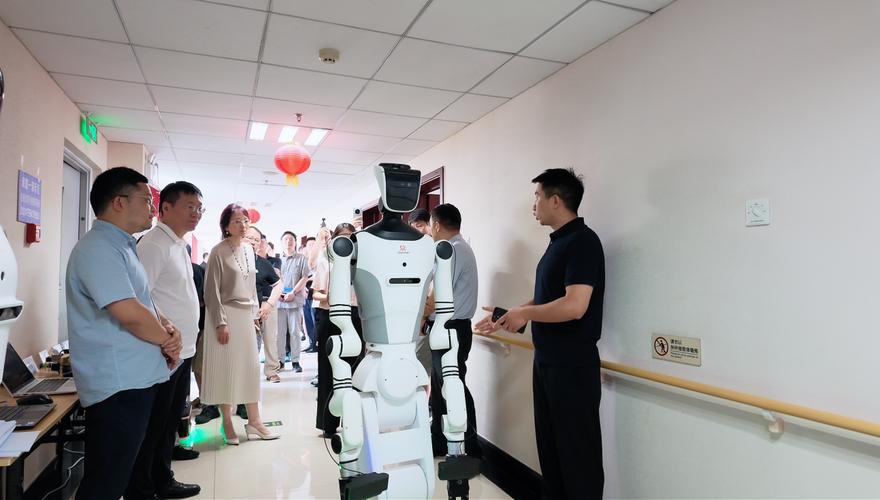
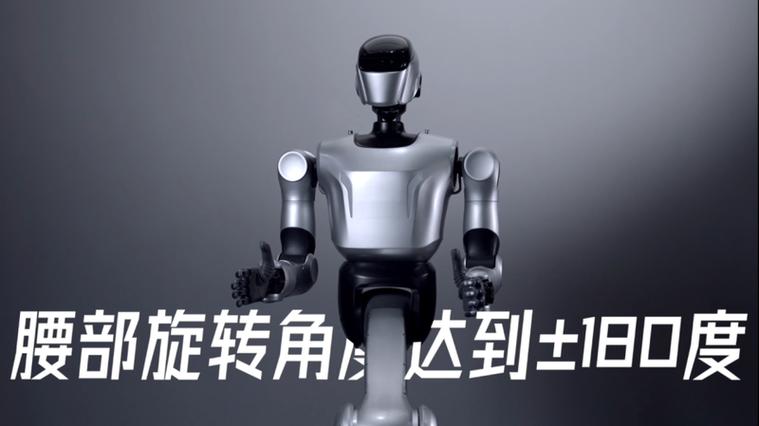
东北大学科研团队在智能机器人领域取得重要进展,成功研发出一种具备“隔空取物”能力的智能机器人系统。该成果不仅展示了机器人感知与操控技术的前沿水平,也为智能机器人在复杂环境下的应用提供了新的可能。
所谓“隔空取物”,并非科幻意义上的超能力,而是指机器人通过非接触式方式实现对目标物体的识别、定位与操控。东北大学团队研发的系统融合了机器视觉、深度学习、力觉感知与多模态交互技术,使机器人能够在无需物理接触的情况下,通过气流、电磁场或光学操控等机制,对轻小物体进行精准抓取与移动。实验演示中,机器人成功在数米之外识别并“取回”指定物品,动作流畅、定位精确。
这一能力的核心在于智能感知与决策算法的突破。团队负责人介绍,机器人搭载了高精度视觉传感器与自主研发的动态目标追踪算法,能够实时构建三维环境地图并对移动目标进行毫秒级响应。系统引入了自适应控制策略,根据物体材质、形状与重量动态调整操控参数,确保“隔空”操作的安全性与稳定性。
从技术路径看,该机器人综合运用了多智能体协同控制与柔性交互技术。一方面,通过分布式传感器网络实现对环境的全方位感知;另一方面,利用强化学习训练机器人在不确定条件下的操控策略,使其能够应对遮挡、光照变化等干扰因素。这种“感知—决策—执行”一体化架构,显著提升了机器人在非结构化环境中的适应能力。
东北大学在智能机器人领域拥有深厚的科研积累,此次成果是学校在人工智能与自动化交叉学科方向的又一重要突破。团队表示,未来将继续优化系统在复杂场景下的鲁棒性,并探索该技术在工业分拣、医疗辅助、灾害救援等领域的应用。例如,在危险环境中,机器人可通过“隔空取物”方式取样或转移物品,降低人员风险;在医疗场景中,非接触式操控有助于减少交叉感染。
业内专家认为,东北大学此项研发为智能机器人从“接触式操作”向“非接触式操控”演进提供了新思路,体现了人机协作向更柔性、更智能方向发展的趋势。随着算法迭代与硬件升级,智能机器人有望在更多场景中实现“无感”交互,为生产生活带来实质性便利。
东北大学智能机器人“隔空取物”技术的研发,是高校科技创新服务国家战略需求的生动实践。它不仅是技术层面的突破,更展现了智能机器人从实验室走向现实应用的广阔前景。在人工智能浪潮下,此类研究将持续推动机器人产业向更高层次迈进。
如若转载,请注明出处:http://www.zybankwm.com/product/29.html
更新时间:2026-10-29 06:17:58