深圳 具身智能机器人的“最佳土壤”与千行百业新支点

在深圳,具身智能机器人正从实验室快步走向生产线、写字楼、商场和家庭。这里不仅有完整的硬件供应链、活跃的资本生态和丰富的应用场景,更有一批“超会整活”的创业者与工程师,把智能机器人的研发从技术概念变成可落地、可复制、可规模化的产业实践。深圳因此被业内称为具身智能机器人发展的“最佳土壤”。
一、为什么是深圳?“最佳土壤”的三个底层支撑
具身智能强调智能体与物理世界的实时交互,对感知、决策、控制、执行四大环节的协同要求极高。深圳的优势恰恰在于把这四个环节压缩在“一小时车程”内。
第一,硬件供应链高度密集。 从伺服电机、减速器、力传感器到边缘计算模组、视觉模组,深圳及周边地区几乎覆盖机器人本体所需的全链条零部件。企业可以快速打样、快速迭代、快速量产,研发周期从过去的数月缩短到数周。
第二,软件与算法人才加速聚集。 深圳拥有大量从事人工智能、计算机视觉、强化学习、运动控制的工程师,同时与香港、广州的高校和科研机构形成协同。具身智能所需要的“大脑—小脑—本体”协同研发,在深圳更容易找到跨学科团队。
第三,应用场景丰富且开放。 深圳拥有全球领先的电子信息制造、物流仓储、商业零售、医疗器械和城市服务场景。机器人企业可以在真实场景中持续采集数据、验证算法、优化成本,形成“研发—测试—反馈—迭代”的闭环。
二、“超会整活”的具身智能:从单点突破到系统能力
所谓“整活”,在深圳机器人圈里并不是噱头,而是指把技术能力转化为看得见、用得上的产品体验。深圳具身智能企业的研发呈现出三个鲜明特点。
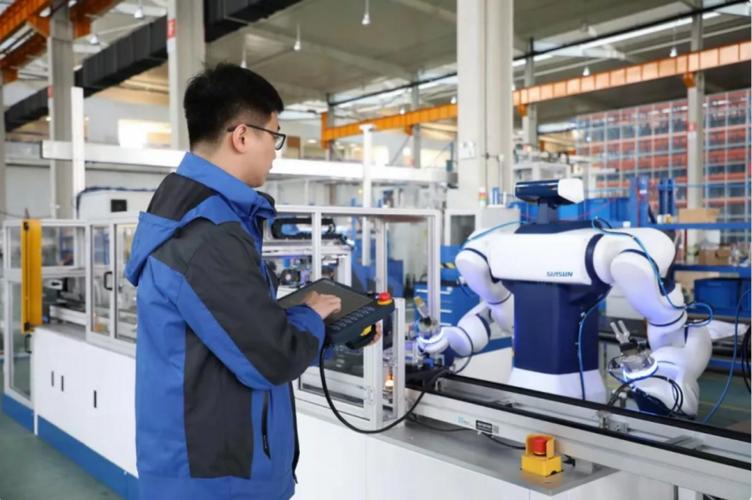
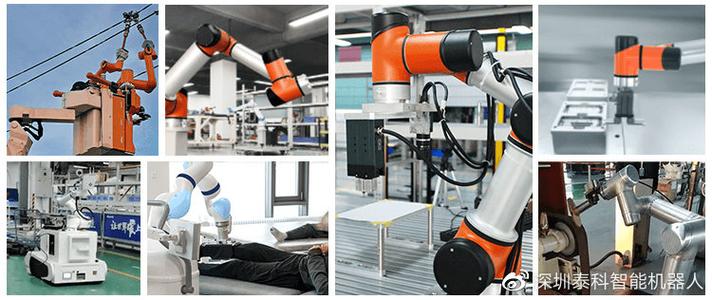
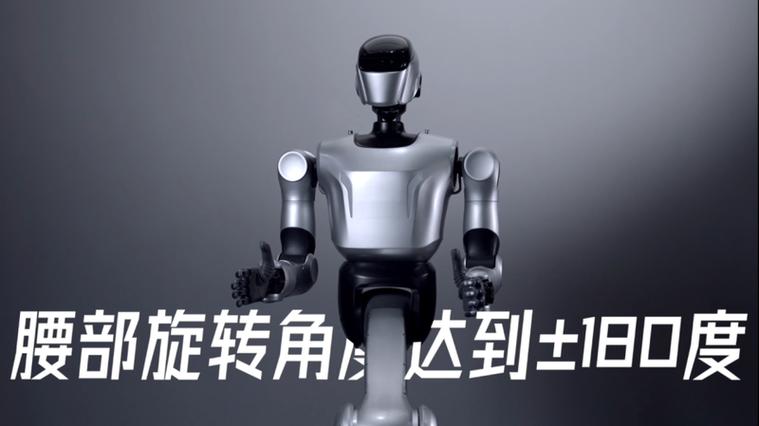
其一,从“能走”到“会干活”。 早期人形机器人更多展示行走和平衡能力,如今深圳企业把重点放在手眼协调、工具使用、柔性抓取和复杂任务编排上。研发团队通过多模态感知融合和端到端学习,让机器人能够在非结构化环境中完成装配、分拣、巡检、清洁等实际任务。
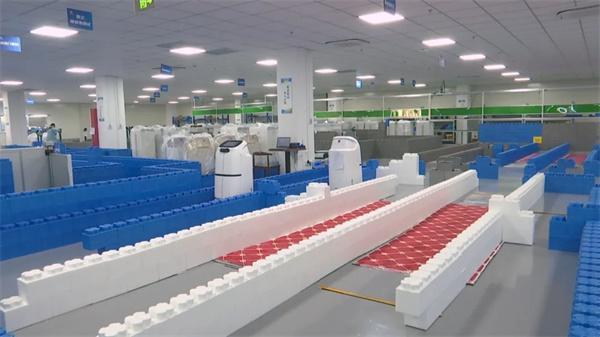
其二,从“单机智能”到“群体协同”。 在仓储和制造场景中,深圳企业将具身智能体与移动机器人、机械臂、传送系统连接起来,通过统一调度平台实现多机协作。机器人不再是孤立的展示品,而是生产系统中的可编程节点。
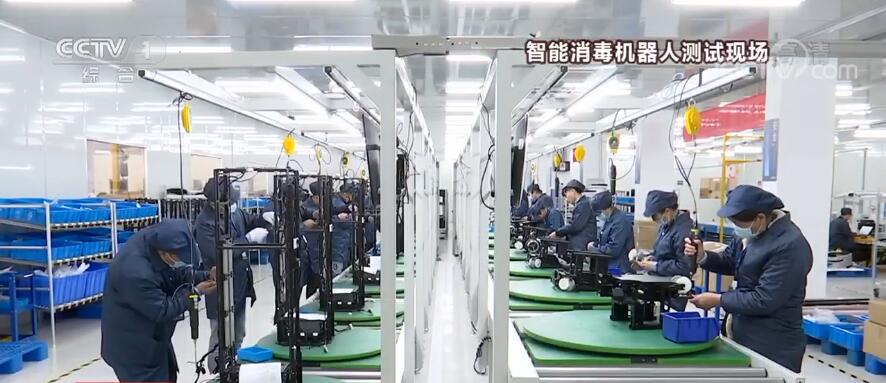
其三,从“演示视频”到“可维护产品”。 深圳的工程师文化强调可制造性和可维护性。研发团队在早期就引入可靠性测试、成本工程和人机安全设计,使具身智能机器人能够适应长时间运行和规模化部署。
三、智能机器人的研发:深圳路径的关键环节
具身智能机器人的研发不是单一技术的突破,而是系统工程。深圳路径在四个关键环节上形成了特色。
感知与认知层: 研发重点在于多模态融合。视觉、触觉、力觉和听觉信号在边缘端实时融合,结合轻量化大模型进行场景理解和任务规划。深圳企业擅长在有限算力条件下优化模型,让机器人“看得懂、想得快”。
运动控制层: 从关节模组到全身动力学控制,深圳供应链提供了高性价比的执行部件。研发团队通过强化学习和模型预测控制,提升机器人在复杂地形和不稳定负载下的运动鲁棒性。
灵巧操作层: 灵巧手和力控抓取是具身智能的“最后一厘米”。深圳企业在灵巧手结构、触觉传感和抓取策略上持续投入,推动机器人从抓取固定物体走向操作软性、易损和非标准物体。
数据与训练层: 具身智能依赖真实交互数据。深圳的工厂、仓库、商圈和园区为数据采集提供了天然试验场文。企业通过仿真训练与真机迁移相结合,构建数据飞轮,持续提升机器人的泛化能力。
四、成千行百业的新支点
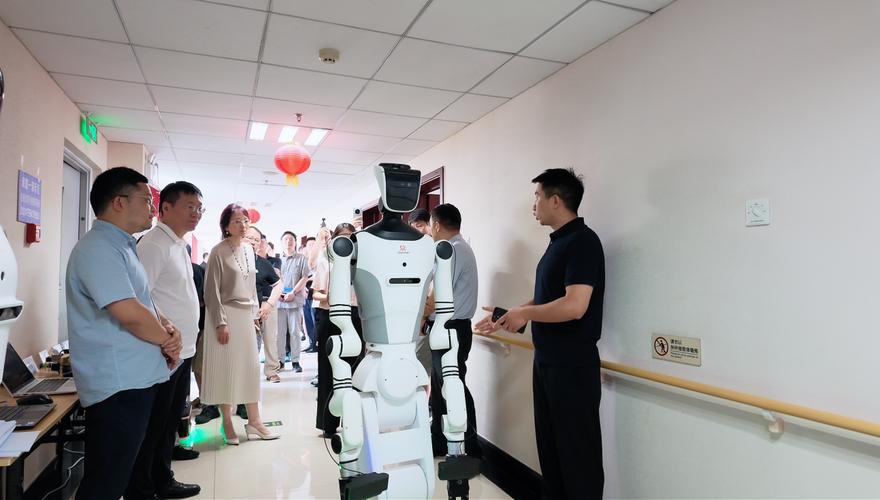
具身智能机器人正在成为深圳千行百业的新支点。在制造业,它们承担柔性装配、质量检测和物料搬运;在物流领域,它们完成拆垛、分拣和末端配送;在商业服务中,它们执行导览、清洁和安防巡检;在医疗康养场景,它们辅助康复训练和物品递送。每一次落地都反过来推动研发迭代,形成“场景牵引研发、研发反哺场景”的正循环。
更重要的是,深圳的产业生态让具身智能机器人不再只是大企业的专属。中小企业可以通过模块化供应链和开放式研发平台,快速组建团队、验证产品、对接场景。这种低门槛、高周转的创新环境,正是“最佳土壤”的核心内涵。
五、
深圳具身智能机器人的竞争力,不在于某一项单点技术,而在于把研发、供应链、场景和资本组织成一个高效协同的系统。超会“整活”的具身智能,正在从展示性创新走向生产性创新,成为千行百业的新支点。随着智能机器人研发持续深入,深圳有望在全球具身智能产业竞争中,走出一条以场景驱动、以工程能力见长的独特路径。
如若转载,请注明出处:http://www.zybankwm.com/product/27.html
更新时间:2026-10-29 08:06:30